一、系统简介
OpenROAD 是开源全自动数字芯片物理设计(P&R,Placement & Routing,布局布线)工具,由美国开源芯片研究所(OpenROAD Project)发起,BSD 协议开源。目标:从 RTL 代码直接输出 GDSII 版图文件,打通数字 IC 前端 Verilog 到后端版图的完整自动化流程,不需要商业 EDA(Cadence Innovus、Synopsys IC Compiler)。
一句话定位:开源数字芯片后端全流程工具,Verilog → 自动布局布线 → GDS 版图 适用工艺:SkyWater 130nm (Sky130)、GF180MCU 等开源 PDK;也支持部分商用 PDK(需要 PDK 适配)。 核心目标群体:高校教学、开源芯片项目、RISC-V 小核开发、IC 原型验证,不替代高端商用 EDA 做大规模量产芯片。
二、核心功能
OpenROAD 覆盖数字 IC 后端物理设计全流程,对应传统后端全阶段:
1. Floorplan 芯片布局规划 设定芯片尺寸、IO 引脚位置、电源环、宏单元(SRAM/ROM IP)摆放,定义芯片轮廓、电压域。
2. Placement 布局
· Global Placement:全局布局,摆放所有标准单元,减少线长、时序优化
· Detailed Placement:精细布局,消除单元重叠,对齐栅格
3. CTS 时钟树综合 自动生成时钟树,平衡时钟偏斜(skew)、降低时钟功耗,时序收敛核心步骤。
4. Routing 布线
· Global Route:全局布线,规划走线通道,预判拥塞
· Detailed Route:详细布线,金属层实际连线,DRC 检查
5. 时序分析 STA 内置静态时序分析,setup/hold 时序检查、时序修复、报告时序违例。
6. DRC / LVS 基础检查 集成基础设计规则检查;完整 LVS 一般搭配 Magic、Netgen。
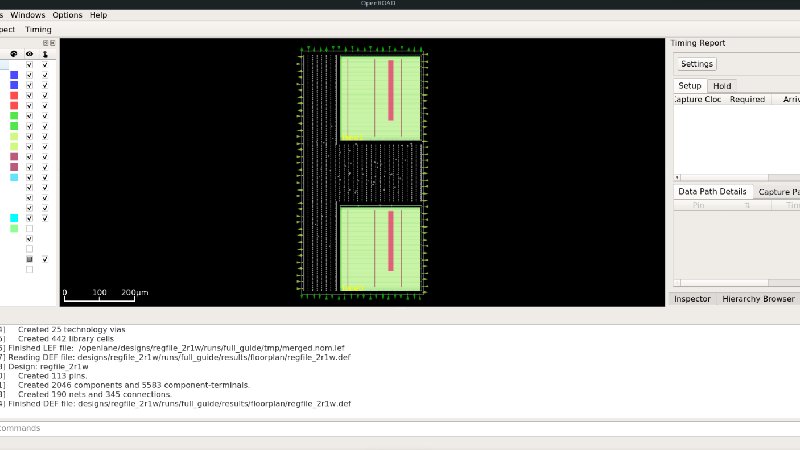
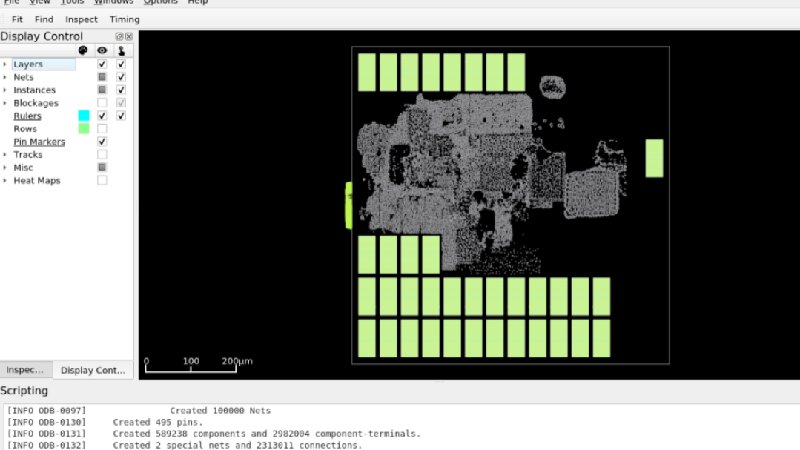
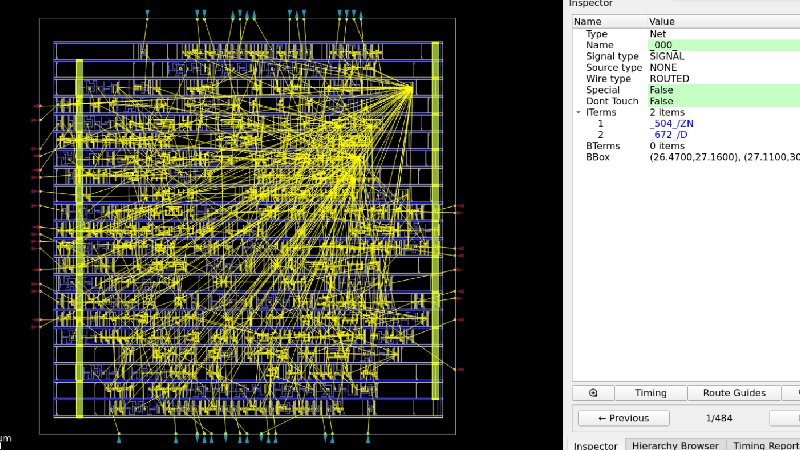
7. GUI 可视化 图形界面查看芯片版图,缩放、图层开关、选中单元、查看时序 / 拥塞信息,实时观察每一步 P&R 结果。
8. 文件输入输出
· 输入:Verilog 网表、PDK 库 (.lef/.def/.lib)、约束文件 sdc
· 输出:DEF、GDSII、时序报告、面积 / 功耗报告
9. Tcl 脚本驱动 所有操作支持 Tcl 脚本批量执行,一键跑完整 P&R 流;GUI 也可以手动交互式操作。
配套生态:OpenLANE(基于 OpenROAD 封装的自动化流程框架),绝大多数人不会直接裸写 OpenROAD 脚本,而是用 OpenLANE 调用 OpenROAD。
三、优点 & 缺点
✅ 优点
1. 完全开源免费,BSD 许可,无 license 费用,学生、高校、小团队无成本使用。
2. 端到端自动化 P&R,一套工具完成从网表到 GDS,不用切换多个 EDA 软件。
3. 支持开源 PDK(Sky130),可以流片(Sky130 多次开源 MPW 流片成功)。
4. 跨平台:Linux 为主(开发主力),支持 WSL2,macOS 可编译;Windows 原生不支持。
5. Tcl 脚本化,方便 CI 自动化,适合开源 RISC-V 芯片(Ibex、TinyRocket)。
6. 自带 GUI,可视化查看版图、拥塞、时序,教学友好。
7. 社区活跃,OpenLANE 生态成熟,大量开源芯片案例可直接复用。
❌ 缺点
1. 性能弱于商用 EDA(IC Compiler/Innovus),大规模芯片(>100 万门)时序收敛困难,容易拥塞。
2. PDK 适配门槛高,原生只对 Sky130、GF180MCU 这类开源 PDK 完善;商用工艺需要大量适配工作,不适合先进工艺 7/14nm 量产。
3. 时序、功耗优化能力有限,复杂时序很难收敛,hold 违例修复能力不如商业工具。
4. DRC/LVS 能力不全,内置 DRC 只是轻量检查,最终验证必须搭配 Magic/Netgen。
5. 稳定性一般,大设计容易崩溃、内存占用高,对服务器内存要求高。
6. 学习曲线陡峭:IC 后端知识门槛本身高,OpenROAD 文档偏少,报错提示不友好,排坑成本高。
7. Windows 无原生版本,只能 WSL 或虚拟机运行。
四、保姆级部署教程(Ubuntu 22.04,推荐两种方式)
⚠️ 前置说明:OpenROAD 分两种用法 ① 直接编译安装 OpenROAD 本体(手动写 Tcl 脚本,适合研究 OpenROAD 本身) ② 安装 OpenLANE(推荐!OpenLANE 封装 OpenROAD,一键 P&R,适合做芯片设计) 硬件最低配置:CPU 4 核,内存≥16GB;跑 Sky130 小 RISC-V 核推荐 32GB 内存。 系统:Ubuntu 20.04 / Ubuntu 22.04,不建议 CentOS
方案 A:使用 OpenLANE(推荐,绝大多数使用者选择)
OpenLANE 是封装 OpenROAD 的自动化流程,内置 Sky130 PDK,一键跑完整 P&R。
1. 更新系统,安装依赖
sudo apt update
sudo apt upgrade -y
sudo apt install git build-essential python3 python3-pip python3-venv cmake libboost-all-dev lsb-release wget software-properties-common gnupg
1. 克隆 OpenLANE 仓库
git clone https://github.com/The-OpenROAD-Project/OpenLANE.git
cd OpenLANE
1. 拉取 PDK(Sky130 开源工艺库,自动下载)
make pdk
这个步骤下载 PDK,大约几个 GB,需要耐心等待,网络差容易中断,可换国内镜像。
1. 构建环境、编译工具链(包含 OpenROAD)
make
1. 启动 OpenLANE 交互环境
make openlane
1. 运行官方示例设计(RISC-V Ibex 核)
# 在openlane交互终端输入
run_design ibex
跑完之后,输出 GDS、时序报告、版图文件,在 ./designs/ibex/runs/ 目录。 7. 打开 OpenROAD GUI 查看版图
# 新开终端,在OpenLANE目录
./openroad -gui
方案 B:单独编译 OpenROAD 本体(原生 OpenROAD,适合二次开发)
适合想直接写 OpenROAD Tcl 脚本、开发工具本身的人
1. 安装依赖 Ubuntu22.04
sudo apt update
sudo apt install git cmake ninja-build libboost-all-dev libeigen3-dev libtclap-dev libpng-dev libcairo2-dev libgtk-3-dev tcl-dev tk-dev
1. 拉取源码
git clone https://github.com/The-OpenROAD-Project/OpenROAD.git
cd OpenROAD
git submodule update --init --recursive
1. 创建编译目录
mkdir build && cd build
cmake .. -DCMAKE_INSTALL_PREFIX=../install
ninja
ninja install
1. 添加环境变量
export PATH=$PWD/../install/bin:$PATH
1. 启动 GUI
openroad -gui
方案 C:Docker 一键部署(懒人推荐,环境隔离,不用折腾编译)
# 拉取OpenLANE镜像(内置OpenROAD+Sky130 PDK)
docker pull openlane/openlane
# 启动容器
docker run -it --rm -v $PWD:/openlane openlane/openlane
容器内直接可以执行 run_design,GUI 需要额外配置 X11 转发,Docker 里 GUI 比较麻烦,适合纯脚本跑批处理。
五、基础使用教程(OpenROAD GUI 基础操作)
5.1 界面说明
· 主画布:芯片版图可视化区域,缩放鼠标滚轮,右键平移
· 图层窗口:打开 / 关闭金属层、多晶硅、标准单元、IO、宏模块
· 命令控制台:底部 Tcl 命令行,直接输入 openroad tcl 指令
· 侧边信息面板:单元信息、时序报告、拥塞热力图
5.2 最简完整 Tcl 脚本示例(裸 OpenROAD 脚本)
# 1. 读入PDK库
read_lef sky130.lef
read_liberty sky130.lib
# 2. 读入网表
read_verilog design.v
link_design top
# 3. 布局规划
initialize_floorplan -utilization 40 -aspect_ratio 1 -core_offset 10
# 4. 标准单元布局
place
# 5. 时钟树综合
cts
# 6. 全局+详细布线
global_route
detailed_route
# 7. 时序分析
report_wns
report_tns
# 8. 输出GDS
write_gds design.gds
手动写完整脚本非常繁琐,项目开发优先 OpenLANE,配置 config.tcl 参数即可,不用手写全流程。
5.3 OpenLANE 项目使用流程(日常开发标准流程)
1. 准备:Verilog RTL 前端代码,做逻辑综合得到网表
2. 在 OpenLANE 的 design 目录新建项目,编写 config.tcl,设置芯片利用率、时钟约束、PDK、宏单元位置
3. 执行 run_design xxx,全自动:综合→floorplan→布局→CTS→布线→STA→DRC
4. 查看输出报告:时序报告、面积、功耗、DRC 违例数量
5. 打开 OpenROAD GUI 加载 DEF/GDS 查看版图,调参迭代优化
六、最佳实践 & 避坑指南
1. 内存一定要充足:小 RISC-V 核推荐 32G 内存;内存不足会直接 OOM 崩溃。
2. 优先 OpenLANE,不要裸用原生 OpenROAD,大量底层参数已经封装好。
3. Sky130 是最成熟 PDK,新手直接用 Sky130,不要尝试商用 PDK。
4. 芯片利用率不要设置太高,新手建议 30%~40%;>60% 极易布线拥塞、DRC 大量报错。
5. 时钟约束(SDC)是时序收敛关键,约束写错,STA 结果完全不可信。
6. 输出 GDS 后,OpenROAD DRC 仅作参考,最终 DRC/LVS 必须用 Magic+Netgen。
7. WSL2 可以跑,但 GUI 需要安装 VcXsrv,性能略差;优先原生 Ubuntu 物理机 / 虚拟机。
8. 跑流片项目,每轮迭代保存所有 run 结果,方便回滚参数。
七、适用场景总结
✅ 适合: 高校 IC 教学、开源 RISC-V 小核开发、数字芯片后端原型验证、Sky130 MPW 开源流片、EDA 工具二次开发、学习 P&R 原理。
❌ 不适合: 高端先进工艺(7nm/14nm)、大规模百万门以上量产芯片、严苛高性能 / 低功耗商用芯片。
八、常见问题
1. GUI 打不开:缺少 gtk 图形库;WSL 需要配置 Xserver。
2. OOM 内存溢出:增加内存,降低芯片利用率,减小设计规模。
3. 布线拥塞:降低 utilization,调整宏摆放,增加走线通道。
4. 大量 hold 时序违例:OpenROAD 修复 hold 能力有限,需要手动调整约束 / 单元大小。
5. PDK 下载失败:切换国内 github 镜像,或者手动下载 Sky130 PDK。